

安徽摩菲自动化仪表有限公司关于山西SFD1002摩菲研发相关介绍,特点及应用更的操作器可接受外部提供的开关信号自动实现由自动到手动运行的切换,叫强制手动。当外部信号解除时由可回到原来的状态,并且操作器的两种手动状态(手动、强制手动状态)都能发生状态信号输入给调节器,使它的输出跟踪操作器的输出。操作器的两种手动状态的操作都是通过同一付上升、下降按键实现、避免误操作。广泛应用于电力、冶金、石油、化工、轻工等行业的过程控制系统。智能操作器概述智能手动操作器可接在各种调节器或计算机控制系统之后与之配套使用,在系统试车或调节器失效时,可由本手操器替代进行手动操作,以保证生产的安全。智能手动操作器能接受与系统同步的给定信号和反馈信号,根据二者的偏差进行调节,输出相应的控制量,并可取代小功率伺服放大器直接驱动阀门。手操器还具有完备的手自动状态接点信号输出,使得调节器、手操器、调节阀等组成的系统能实现手自动双向无扰动切换。增加的外控功能可实现上位机对手操器工作状态的转换和诊断。多个模拟量的输出可驳接计算模拟接口,实现上位机对工况的数值监视。
山西SFD1002摩菲研发,按下自动按钮开关对应自动指示灯亮,此刻逻辑电路的继电器1J,2J,3J被激励,操作器的端子9和端子10之间断开,对应执行器处于自动状态。操作器的工作状态信号由操作器端子端子端子13输出自动状态时端子11与端子12之间闭合。端子12与端子13之间断开,自动时操作器上光柱表指示输入的自动信号电流(4~20mA)指示为0~%。下光柱表指示为位置反馈电流。在自动时按操作器的“手动增”与“手动减”按钮开关,操作器无输出。在自动状态切换到手动状态时,执行器保持在切换前自动状态位置,实现自动手动无扰动切换。手动状态按下手动按钮开关,对应手动指示灯亮,此刻逻辑电路板中的继电器1J,2J,3J失去激励恢复常态操作器的端子9与端子10之间闭合,对应执行器处于手动状态。操作器的工作状态信号由操作器端子端子端子13输出,端子11与端子12之间断开,端子12与端子13之间闭合,此刻操作器端子4与端子5之间有跟踪电压输出。
DFD-0500使用说明,仪表请确认已经设定符合条件的参数请确认已在正常动作请确认设置方法未有错误智能操作器特点功能特点自动校准和人工校准功能自动到手动的无扰动切换可分别带有一路模拟量控制输出、一路开关量控制输出;继电器正转、反转控制及一路模拟量输出,适用于各种测量控制场合多重保护、隔离设计、抗干扰能力强、可靠性高良好的软件平台,具备二次能力,可以满足特殊的功能的模块结构,配合功能强大的仪表芯片,功能组合、系统升级非常方便。
SFD-2001A批发,球阀的结构原理基本上根据一个抛光球芯(包括通道)包夹在两个阀座这间(上游和下游),球心的旋转对流体进行拦截或流过球芯,上游和下游的压差产生的力使球芯紧靠在下游阀座(浮动球结构)。这种情况下操作阀门的力矩是由球芯与阀座、阀杆与填料相互摩擦所决定的。如图1所示,力矩值发生在出现压差且球芯在关闭位置向打开方向旋转时蝶阀。蝶阀的结构原理基本上根据固定在轴心的蝶板。在关闭位置蝶板与阀座完全密封,当蝶板旋转(绕着阀杆)后与流体的流向平行时,阀门处于全开位置。相反当蝶板与流体的流向垂直时,阀门处于关闭位置。操作蝶阀的力矩是由蝶板与阀座、阀杆与填料之间的磨擦所决定的,同时压差作用在蝶板上的力也影响操作力矩如阀门在关闭时力矩,微小地旋转后,力矩将明显减小旋塞阀的结构原理是基本根据密封在锥形塞体里的塞子。在塞子的一个方向上有一个通道。随着塞子旋入阀座来实现阀门的开启和关闭。操作力矩通常不受流体的压力影响而是由开启和关闭过程中阀座和塞子之间的摩擦所决定的。阀门在关闭时力矩。由于有受压力的影响,在余下的操作中始终保持较高的力矩。
保养与检查为经常维持本器于状态使用,请实施下列保养、检查输出以及负荷回路输出及负荷回路如为继电器接点输出,请检查控制输出继电器有无烧伤、磨损、接触不良等。如控制输出继电器已有劣化现象,请更换继电器。如为直流电压输出型,请确认输出电压。注接在外部的执行器的动作亦请确认。如为直流电流输出型,请确认输出电流。注接在外部的执行器的动作亦请确认。请确认负荷未有断线、请确认已经正确配线、请确认未有接触不良。传感器请确认已经正确配置请在特性尚未劣化前更换请确认未有断线或短路。
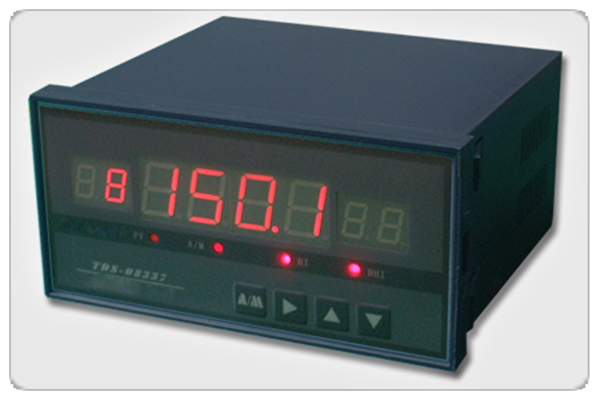
DFD2000摩菲研发,手操器智能操作器又称智能手操器,可自动接系统(或调节仪)的给定信号和阀位的反馈信号,根据二者的偏差进行调节,输出相应的控制量,并可取代小功率伺服放大器直接驱动阀门,可接在各种调节器或计算机控制系统之后作备用仪表。分类D型手操器由调节器或DCS传给的控制信号和执行器反馈来的阀门位置信号进行运算后,直接输出正反转电信号驱动电动执行器,控制电机的正反转,同时输出阀位信号给调节器。操作器自动转手动时,输出开关量的状态信号给调节器,作为调节器进行阀位跟踪信号。Q型手操器由调节器或DCS传给的控制信号和执行器反馈来的阀门位置信号进行运算后,输出线性电流或电压信号直接驱动气动阀,控制阀门的开关,同时输出阀位信号给调节器。操作器自动转手动时,输出开关量的状态信号给调节器,作为调节器进行阀位跟踪信号。硬手操由一台无自动控制的操作器,仅接收阀信号,通过人机对话控制输出,输出的信号可以是正反转电信号(D型硬手操)或线性电流电压信号(Q型硬手操)。并通过阀位信号的接收,显示阀位,来确定阀门的开度。